-
メール
18752476625@163.com
-
電話
18751941608
-
住所
南京市江北新区葛塘街道浦六北路216号A 1棟1304室
Nanjing Haohai Marine Technology Co., Ltd
DVLドップラー速度計の規範的な操作フローを簡単に述べる
日付:2025-08-21読み:2
海洋測量・製図、水中ロボット(ROV/AUV)ナビゲーション、水流モニタリングと地質調査において、DVLドップラー速度計は音響ドップラー効果を利用して、水底または水体に対する水ダウンロード体の3次元運動速度と航行距離をリアルタイムで測定し、高精度の水中定位と自主ナビゲーションを実現するコアセンサである。海底に音響ビーム(通常4ビーム配置)を放射し、反射信号の周波数変化を受信することにより、各方向の速度成分を算出する。データの信頼性を確保し、誤操作を回避するために、DVLドップラー速度計は科学的、規範的な操作フローに従わなければならない。
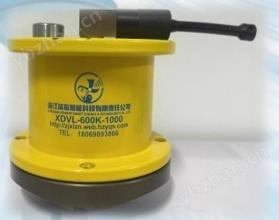
ステップ1:設備検査と設置位置
使用前にハウジングが完全かどうかを検査し、トランスデューサ表面に亀裂、付着物がないことを確認する。ケーブルコネクタの密封が良好で、進水の兆候がないことを確認する。DVLを船体の底部、ROVフレーム、またはロッドにしっかりと取り付け、トランスデューサが垂直または傾斜に向かって海底を指していることを確認し(動作モードに応じて)、気泡領域の干渉を回避します。取り付け角度偏差は、後続のデータ補正のために記録する必要があります。
ステップ2:パラメータ設定とモード選択
ソフトウェアまたはコントロールパネルを使用してキーパラメータを設定するには:
動作モード:「底追跡」(海底近傍速度測定用Bottom Tracking)または「水追跡」(相対水層速度測定用Water Tracking)を選択し、
レンジと周波数:水深に応じて適切な音響周波数(低周波は深水用、高周波は浅水用)を選択する、
データ出力フォーマット:NMEA、ASCIIまたはバイナリプロトコルを設定し、ナビゲーションシステムのニーズに合致させる。
ステップ3:システムのセルフテストと初期化
通電後、機器は自動的に自己検査プログラムを実行し、各ビーム信号強度、内部クロック、センサ状態を検査する。すべてのビームエコーが良好であることを確認する(SNR>15 dB)。静止状態でゼロ点ドリフトを除去するゼロ速度キャリブレーション(Zero Velocity Update)を行う。
ステップ4:測定とリアルタイム監視を開始する
装置はキャリアに従って移動した後、音波の発射を開始し、エコー信号を受信する。ソフトウェアインタフェースを通じて各ビームの信号品質、速度ベクトル、動作モードをリアルタイムで監視する。底部追跡モードでは海底を安定的にロックでき、水追跡モードでは水流データが連続的に安定していることを確認する。
ステップ5:データログと同期出力
データ記録機能をオンにし、元の速度、姿勢、タイムスタンプなどの情報を内部メモリや外部コンピュータに格納する。コンビネーションナビゲーションに使用する場合は、DVLとパイロット(INS)時間の同期(PPS同期など)を確保し、高周波速度補正量を出力する必要があります。
ステップ6:作業終了と設備メンテナンス
測定が完了したら、データ記録を停止し、電源を切り、DVLドップラー速度計を回収する。直ちにケーシングとトランスデューサを淡水で洗浄し、塩分と土砂を除去した。シールリングが老化していないかどうかを検査し、グリースを塗布した後、乾燥箱に適切に保管する。